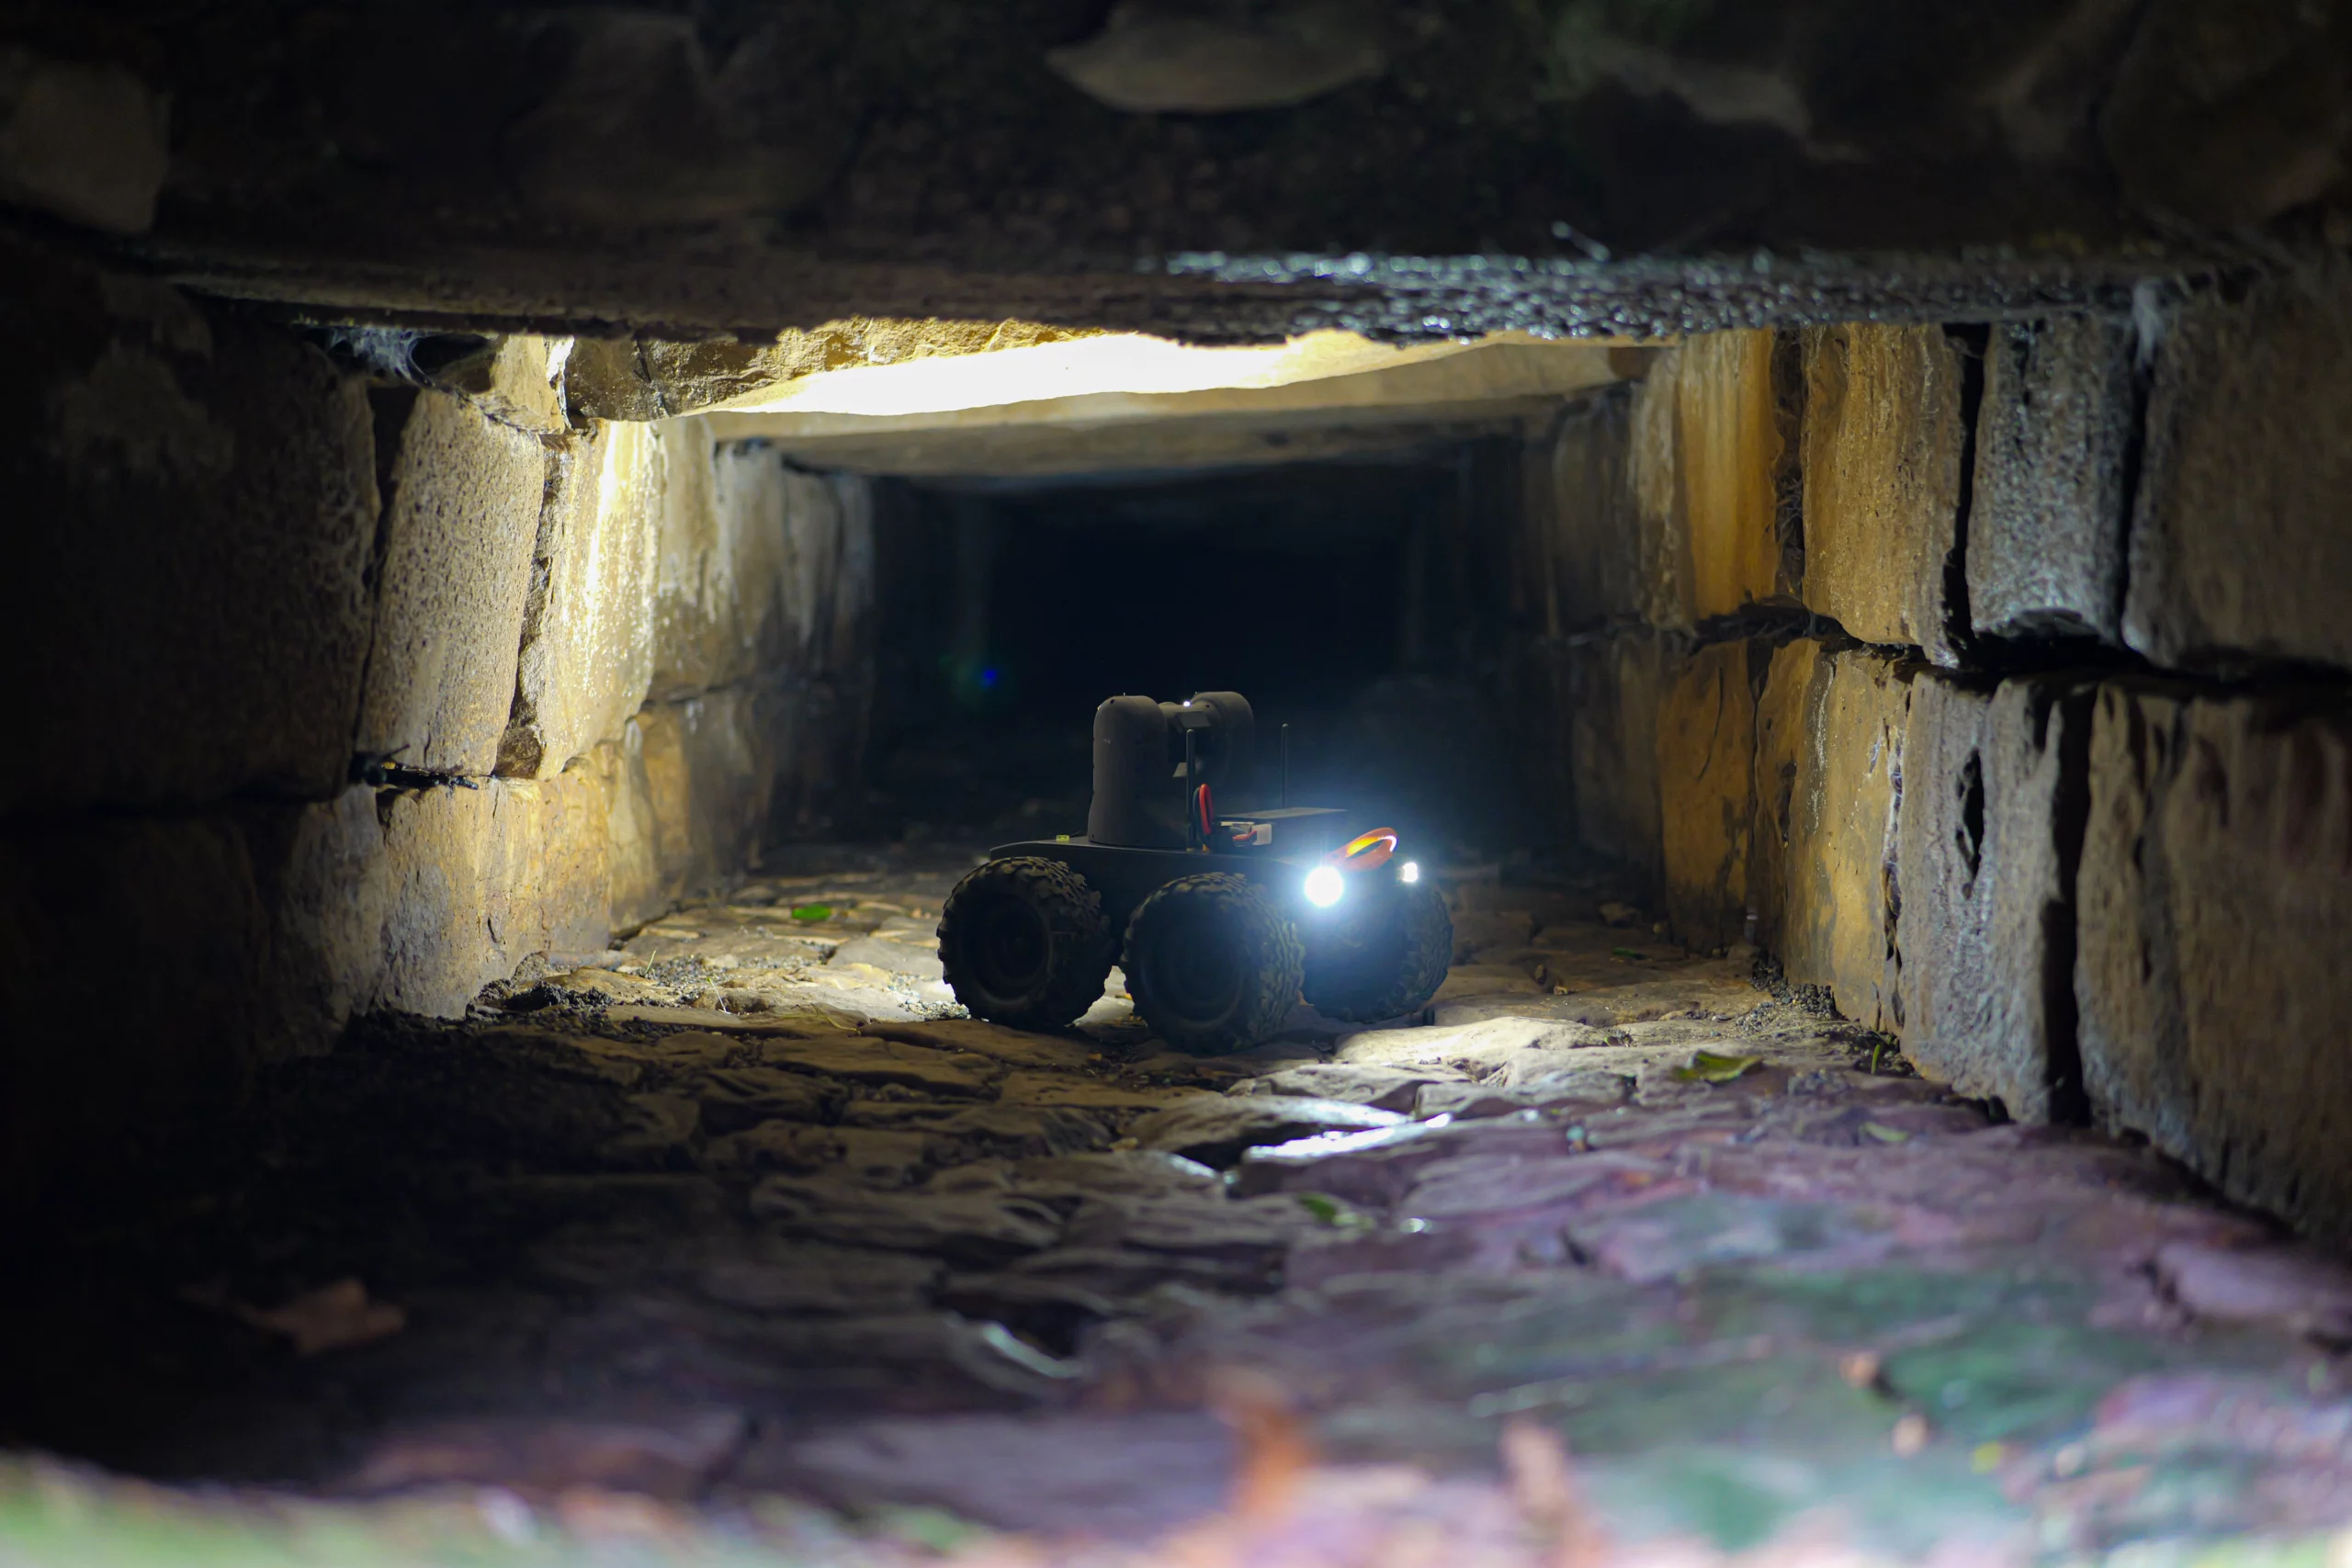
Les réseaux d’assainissement constituent un patrimoine enterré, souvent ancien, difficile à surveiller et pourtant essentiel à la salubrité publique. Canalisations étroites, longueurs importantes, atmosphères chargées, accès limités : les conditions d’intervention y sont particulièrement complexes. Pour connaître l’état réel de ces ouvrages sans exposer directement les opérateurs, les robots d’inspection se sont imposés comme la solution de référence. Multinnov, spécialiste de l’inspection visuelle et des milieux confinés, développe des technologies comme Roview3 et stereo3 qui s’inscrivent dans cette dynamique. Mais concrètement, comment fonctionne une inspection robotisée ?
Préparer l’inspection du réseau
Toute inspection robotisée commence par une phase de préparation rigoureuse. Avant d’insérer un robot dans une canalisation, les techniciens doivent comprendre le réseau à explorer : plan des ouvrages, diamètres, pentes, matériaux, regards accessibles, historique des interventions. Cette reconnaissance préalable permet de choisir le robot adapté et d’anticiper les obstacles.
Le choix du matériel dépend étroitement du contexte. Un réseau de petit diamètre n’accueillera pas le même engin qu’une galerie visitable. Les robots d’inspection se déclinent en plusieurs catégories : robots à chenilles pour les conduites larges, robots tractés ou poussés pour les petits diamètres, robots flottants pour les collecteurs partiellement remplis. Chaque configuration répond à des contraintes spécifiques de motricité, d’encombrement et de stabilité.
La préparation inclut également la sécurité. Même si le robot se substitue à l’opérateur, l’intervention en réseau d’assainissement impose des procédures strictes : contrôle atmosphérique aux points d’entrée, balisage, surveillance extérieure, équipements de protection. Les équipes restent en surface, mais elles doivent maîtriser les risques liés aux gaz, aux chutes et à la circulation.
Enfin, la préparation technique du robot lui-même conditionne la réussite de la mission. Vérification des batteries, test des caméras, calibration des capteurs, nettoyage des optiques : chaque détail compte. Un robot mal préparé peut être immobilisé au milieu d’une canalisation, entraînant une opération de récupération coûteuse.
Explorer et inspecter le réseau à distance
Une fois le robot introduit dans le réseau, l’inspection proprement dite commence. Le robot progresse dans la canalisation, guidé par l’opérateur resté en surface. Il embarque généralement une caméra d’inspection haute définition, un éclairage puissant et des capteurs chargés de documenter son environnement.
La caméra constitue le cœur du système. Selon les modèles, elle offre une vision frontale, panoramique ou stéréoscopique. Le stereo3 de Multinnov illustre cette dernière approche : grâce à la vision stéréo, il restitue le relief et la profondeur, ce qui permet de qualifier précisément une fissure, une déformation ou un dépôt. Là où une image plane laisse place à l’interprétation, l’image stéréo apporte une mesure.
L’éclairage est tout aussi crucial. Dans une canalisation, l’obscurité est totale. Les LED embarquées doivent éclairer uniformément la paroi sans créer d’ombres trompeuses ni de reflets parasites. La qualité de l’image dépend directement de la maîtrise de cet éclairage.
Les systèmes de déplacement déterminent la capacité du robot à progresser. Chenilles, roues, patins ou hélices : chaque solution répond à un type de conduite. La motricité doit être suffisante pour franchir les obstacles, les dépôts et les changements de pente, sans endommager la canalisation.
Les capteurs complètent le dispositif. Outre la caméra, le robot peut embarquer des capteurs de pression, de température, de gaz ou de distance. Certains modèles intègrent des systèmes de mesure d’épaisseur ou de détection de fuites. L’ITV, ou inspection télévisée, permet une exploration continue et documentée.
Tout au long du parcours, les données sont transmises en temps réel à l’opérateur. Celui-ci visualise les images, ajuste la trajectoire, zoome sur les zones suspectes. Chaque séquence est enregistrée et horodatée, constituant un historique complet de l’état du réseau.
Les anomalies détectables sont nombreuses : fissures, fractures, infiltrations, obstructions, dépôts, racines, déformations, joints défaillants, branchements non conformes. Le robot les identifie, les localise et les documente.
Transformer les données en décisions de maintenance
L’inspection ne s’arrête pas à la collecte. Les données doivent être analysées, interprétées et transformées en décisions. C’est là que la robotique prend toute sa valeur.
Les images et mesures recueillies sont d’abord exploitées pour établir un diagnostic. Les experts identifient la nature des défauts, leur gravité, leur étendue et leur localisation précise. Cette analyse permet de classer les anomalies par priorité et de définir les interventions nécessaires.
Les données archivées jouent un rôle clé. En comparant les relevés d’une campagne à l’autre, les exploitants suivent l’évolution d’un défaut dans le temps. Une fissure qui s’élargit, un dépôt qui s’accumule, une déformation qui s’accentue : ces signaux faibles orientent la maintenance avant que la situation ne se dégrade.
Cette approche ouvre la voie à une maintenance prédictive. Plutôt que d’intervenir en urgence après un effondrement ou un débordement, les gestionnaires planifient les travaux en fonction de l’état réel du réseau. Les coûts diminuent, les interruptions de service aussi, et la durée de vie des ouvrages s’allonge.
La robotique contribue également à la traçabilité réglementaire. Les inspections documentées fournissent des preuves de surveillance et facilitent les échanges avec les autorités, les assureurs ou les bureaux d’études.
Enfin, les données alimentent les systèmes d’information géographique et les outils de gestion patrimoniale. Le réseau cesse d’être une boîte noire : il devient un actif cartographié, surveillé et maîtrisé.
L’inspection des réseaux d’assainissement par robot repose sur une chaîne complète : préparation rigoureuse, exploration à distance, collecte de données, analyse et décision. Elle permet de connaître l’état réel d’ouvrages enterrés sans exposer les opérateurs, et de transformer cette connaissance en actions de maintenance ciblées. Avec des solutions comme Roview3 et stereo3, Multinnov apporte à l’industrie et aux gestionnaires de réseaux des outils concrets pour allier sécurité, efficacité et économie. Le robot d’inspection n’est pas un simple engin : c’est un instrument de diagnostic, de traçabilité et de décision au service d’un patrimoine invisible mais vital.